আঙুলের ওপর ভর দিয়ে হাঁটতে পারে রোবট হাত

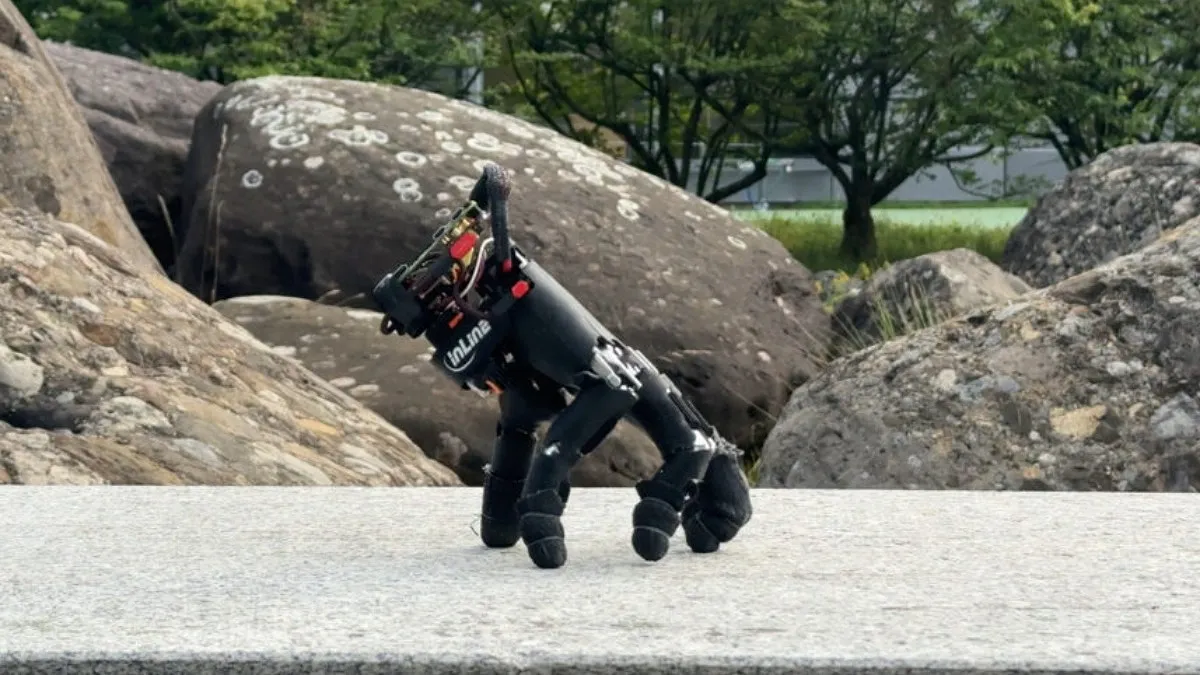
অ্যাডামস ফ্যামিলির ‘থিং’ চরিত্রটির কথা মনে আছে? বিচ্ছিন্ন একটি হাত, যে আঙুলের ওপর ভর দিয়ে দিব্যি হেঁটে বেড়ায়। হ্যালোউইনে হেইডি ক্লুমও এমন একটি বিশাল বিচ্ছিন্ন হাতের পোশাক পরে চমকে দিয়েছিলেন সবাইকে। এবার কল্পনার সেই দৃশ্যকে বাস্তবে রূপ দেওয়ার পথে এগোলেন সুইজারল্যান্ডের গবেষকেরা। তারা তৈরি করেছেন এমন একটি রোবটের হাত, যা নিজের আঙুলের ওপর ভর দিয়ে হাঁটতে পারে।
সুইজারল্যান্ডের ইটিএইচ জুরিখের গবেষকেরা রোবটের হাতটিকে শুধু হাঁটতেই শেখাননি, পড়ে গেলে নিজে থেকে সোজা হয়ে দাঁড়ানো এবং অন্য আঙুলের ওপর ভর রেখে কম্পিউটারের কিবোর্ডে নির্দিষ্ট বোতাম চাপার কৌশলও শিখিয়েছেন।
গবেষকদের লক্ষ্য, ভবিষ্যতে রোবটের হাতকে তার মূল শরীর থেকে আলাদা করে এমন জায়গায় পাঠানো, যেখানে পুরো রোবটটির প্রবেশ সম্ভব নয়। সেখানে কোনো বস্তু পরীক্ষা করা, সুইচ চালু করা কিংবা প্রয়োজনীয় জিনিস সরিয়ে আবার ফিরে আসতে পারবে হাতটি।
গবেষণাটির প্রধান লেখক ও পিএইচডি গবেষক আমিরহোসেইন কাজেমিপুর ও তার সহকর্মীরা একটি বাণিজ্যিক রোবটের হাত ব্যবহার করে পরীক্ষাটি চালান। এতে যুক্ত করা হয় ব্যাটারি, ছোট কম্পিউটার ও গতিসংবেদক। সব মিলিয়ে হাতটির ওজন ৮১৮ গ্রাম।
তবে হাতটিকে হাঁটতে শেখানো সহজ ছিল না। মানুষের হাতের আঙুলগুলোর দৈর্ঘ্য যেমন সমান নয়, তেমনি বুড়ো আঙুলও অন্যগুলোর তুলনায় আলাদা অবস্থানে থাকে। ফলে আঙুলের ওপর ভর দিয়ে চলার সময় ভারসাম্য ধরে রাখা বেশ কঠিন। এ সমস্যা সমাধানে গবেষকেরা প্রথমে কম্পিউটার সিমুলেশনে কৃত্রিম বুদ্ধিমত্তার মাধ্যমে হাতটিকে প্রশিক্ষণ দেন। এ জন্য ব্যবহার করা হয় রিইনফোর্সমেন্ট লার্নিং পদ্ধতি।
পরীক্ষায় রোবটের হাতটি কাঠের মেঝে, ধাতব জালি, ঘাস ও নুড়িপাথরসহ ১৪ ধরনের পৃষ্ঠে চলতে সক্ষম হয়েছে। প্রতি সেকেন্ডে গড়ে ৯ দশমিক ৩ সেন্টিমিটার এগোতে পেরেছে এটি। পড়ে যাওয়ার পর নিজেকে সোজা করার পরীক্ষায় ২৫ বারের মধ্যে সফল হয়েছে ২১ বার।
এ ছাড়া টানা ৩২টি নির্দেশের মধ্যে ২৯ বার সঠিকভাবে কিবোর্ডের তিরচিহ্নযুক্ত বোতাম চাপতে পেরেছে হাতটি। এভাবে মানুষের দেওয়া নির্দেশ অনুসরণ করে ‘সোকোবান’ নামের একটি ধাঁধার খেলায়ও চাল দিতে সক্ষম হয়েছে।
গবেষক রবার্ট কাটজম্যানের মতে, ভবিষ্যতে রোবটের হাত এমন জায়গায় পাঠানো সম্ভব হবে, যেখানে তার মূল শরীর প্রবেশ করতে পারবে না।
গবেষণাটি আর্কাইভে প্রিপ্রিন্ট হিসেবে প্রকাশিত হয়েছে। এখনো বিশেষজ্ঞদের আনুষ্ঠানিক পর্যালোচনা সম্পন্ন হয়নি। গবেষকদের পরবর্তী লক্ষ্য, হাতটির বিভিন্ন দক্ষতাকে একত্র করা এবং নিজস্ব দৃষ্টিসংবেদী ব্যবস্থা যুক্ত করা।